TeCoBot : ces robots souples en forme de trompe s’accrochent entre eux pour changer de forme
Un corps tendu par trois câbles et une pince à chaque bout. Seul, le robot saisit un raisin. À plusieurs, ils forment une chaîne, une boucle ou une branche.
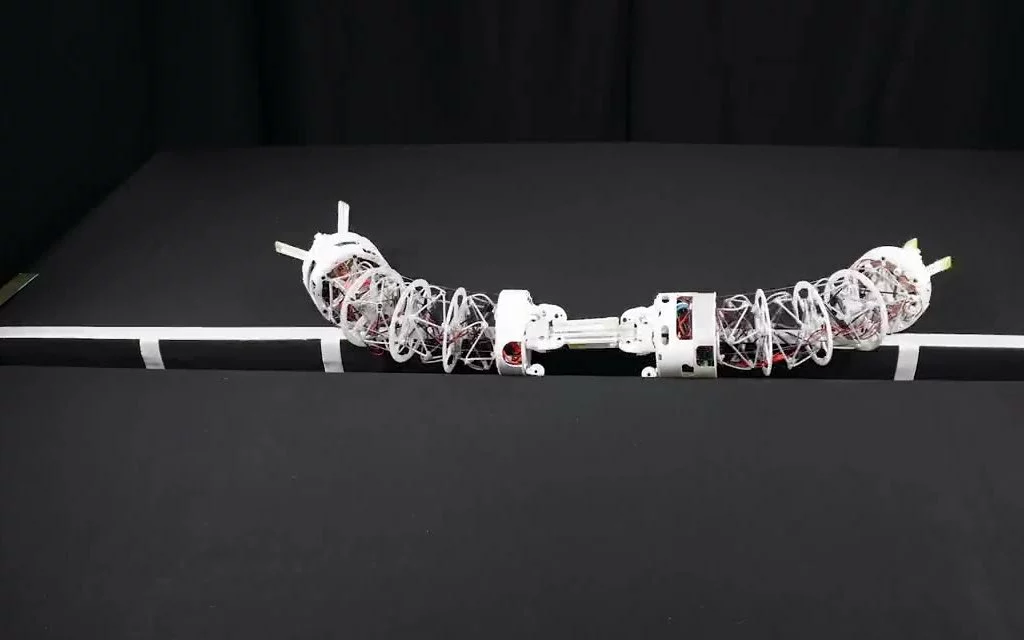
Saisir un grain de raisin sans l’écraser, puis lâcher le fruit et attraper la pince d’un voisin pour former une chaîne. Dans les vidéos d’une équipe de l’université d’État du Colorado, de petits robots blancs en forme de trompe font les deux, avec le même outil.
Leur étude, publiée le 11 novembre dans la revue Nature Machine Intelligence, défend une idée simple à dire et difficile à construire : un robot souple qui travaille seul, ou qui s’associe à ses semblables pour devenir une machine plus grande. Ce n’est pas un produit, c’est un prototype de laboratoire. Son principe mérite pourtant qu’on s’y arrête.
Des baguettes qui ne se touchent pas
Le corps du TeCoBot repose sur la tenségrité. Le mot désigne une structure dont les pièces rigides ne se touchent pas : elles sont tenues à distance par des éléments souples et tendus. Chaque robot empile quatre modules, et chaque module contient six tiges en fibre de carbone prises dans un réseau de tendons élastiques.
Le résultat est un corps qui cède au contact au lieu de résister. Il encaisse un choc, épouse un objet irrégulier, puis reprend sa forme. Pour une machine qui doit attraper un fruit ou se cogner à une autre, c’est précieux.
Comment se plie le robot ?
Trois câbles courent sur toute la longueur du corps, enroulés sur des bobines par des moteurs logés dans la base. Les tirer tous ensemble raccourcit le robot. En tirer un plus que les autres le fait plier de ce côté. Avec trois câbles, toutes les directions sont possibles, et la trompe s’enroule vers sa cible.
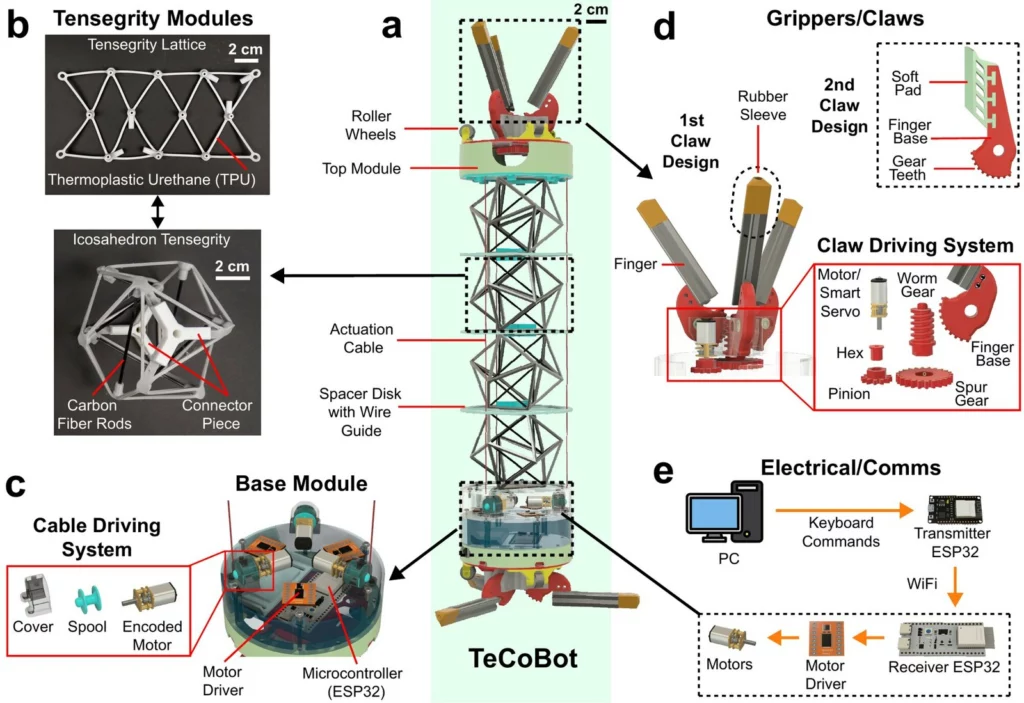
Le schéma de l’équipe montre aussi de petites roues pour rouler au sol, et la chaîne de commande : des ordres tapés sur un ordinateur, relayés par Wi-Fi à une carte électronique embarquée.
Pour les curieux : ce que montre le schéma
Chaque module de tenségrité a la forme d’un icosaèdre, un volume à vingt faces. Ses tiges en fibre de carbone sont reliées par de petites pièces de connexion, et des disques d’espacement guident les câbles d’un module à l’autre.
La base abrite les moteurs à encodeur qui enroulent les câbles sur des bobines, et un microcontrôleur ESP32. Chaque pince a son propre servomoteur, qui transmet l’effort par des engrenages. En haut, un treillis en polyuréthane thermoplastique, un plastique souple, porte les roulettes.
Côté commande, un premier ESP32 relié à l’ordinateur reçoit les touches du clavier et les envoie par Wi-Fi à un second, embarqué, qui pilote les moteurs.
Une pince qui sert aussi de poignée
À chaque extrémité se trouve une pince aux doigts gainés de caoutchouc. Elle saisit les objets. Elle sert aussi de connecteur : pour s’assembler, un robot attrape tout simplement le bout d’un autre. La même main fait donc deux métiers.
Seul, un TeCoBot cueille des grains de raisin. Dans un autre essai, il soulève une bouteille de 2,5 litres. À trois ou quatre, les robots forment des chaînes, des boucles ou des branches, pour se déplacer ensemble ou manipuler un objet à plusieurs.
Ce qui reste entre les mains des opérateurs
Les vidéos impressionnent, et l’équipe signale elle-même qu’elles sont accélérées. Surtout, dans les essais de reconfiguration de l’étude, les robots sont pilotés à distance. L’accrochage autonome existe, à l’état de preuve de concept : une caméra repère des marqueurs visuels et guide la pince vers sa cible.
Les opérations de secours et les missions spatiales sont citées comme des usages possibles. Aucune n’a été tentée. Pour fouiller des décombres, ces robots devront se trouver et s’accrocher seuls, loin des conditions d’un laboratoire. Dans l’espace, l’idée rejoint d’autres travaux de robots bâtisseurs (on en avait parlé : le robot de Caltech qui assemble une antenne en orbite).
Concrètement, ces trompes ne sont pas à vendre et n’ont quitté le laboratoire pour aucune mission. Leur intérêt est ailleurs : montrer qu’un robot n’a pas besoin d’être grand et rigide pour un travail costaud, s’il sait s’associer. L’étape à surveiller est l’accrochage sans pilote.
En bref
- TeCoBot est un robot souple de l’université d’État du Colorado, présenté dans une étude du 11 novembre 2026.
- Son corps en tenségrité se plie grâce à trois câbles, et une pince à chaque bout saisit un objet ou un autre robot.
- Plusieurs robots s’assemblent en chaînes, boucles ou branches pour se déplacer ou porter ensemble.
- Dans l’étude, l’assemblage est piloté à distance, l’accrochage autonome reste expérimental.
Sources : Colorado State University, communiqué du 11 novembre 2026, Nature Machine Intelligence, étude du 11 novembre 2026, équipe TeCoBot, démonstrations, prépublication des auteurs, arXiv.
Cet article…
Le Bien Heureux · Rédaction Capibara · Samedi 14 novembre 2026