Un radar fait maison, un drone, 1 000 € : de quoi mesurer le relief en deux vols
Henrik Forstén a construit son propre radar et le fait voler sur un petit drone. Il mesure désormais le relief par interférométrie, pour 1 000 € de matériel.
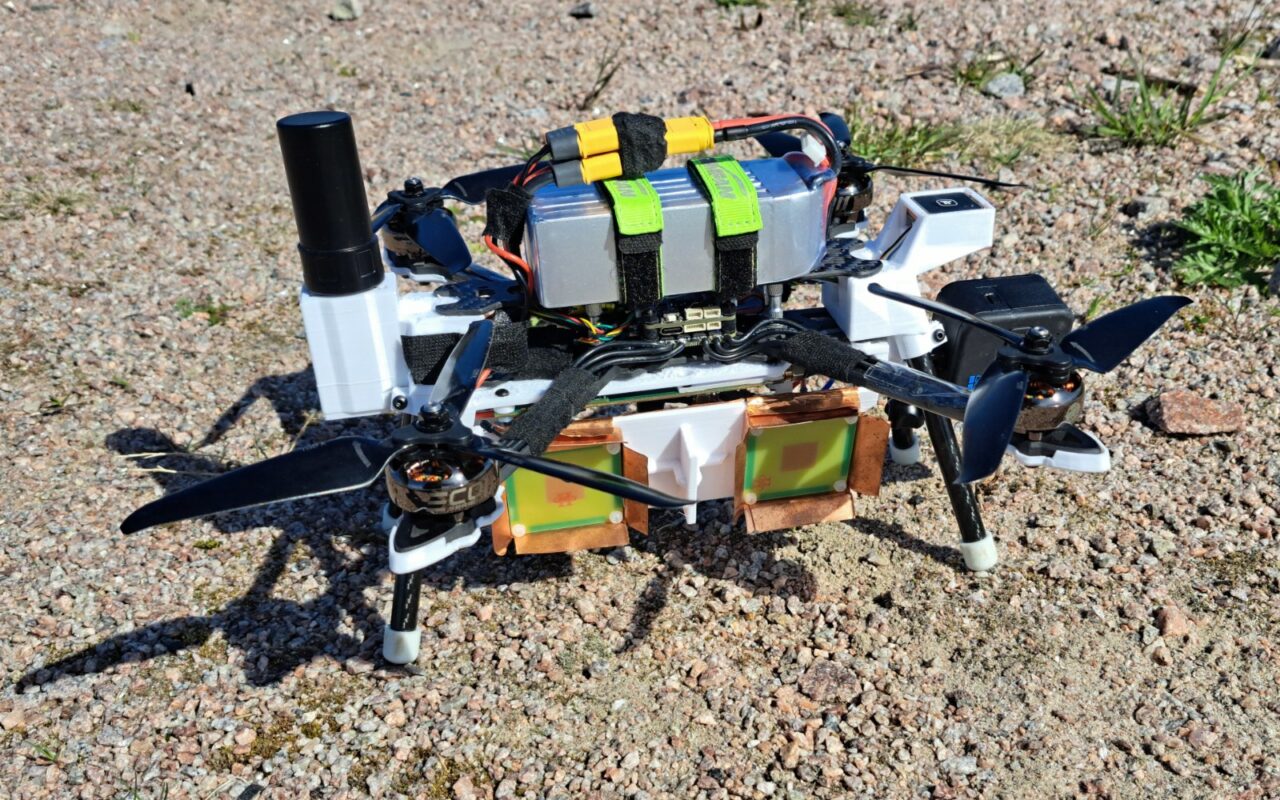
Les satellites radar font ça depuis des décennies, avec des budgets de programme spatial. Henrik Forstén le fait avec un petit drone, un radar qu’il a conçu lui-même et environ 1 000 € de matériel. Le tout tient dans un sac à dos.
L’ingénieur avait présenté son drone radar en février 2025. Dans un long billet publié le 14 septembre 2026, il montre la suite : des images bien plus nettes, et surtout une carte du relief obtenue par interférométrie radar.
Le principe : deux vols, une différence de phase
Un radar à synthèse d’ouverture (SAR) regarde sur le côté pendant qu’il se déplace. En combinant les échos reçus tout au long du trajet, il se comporte comme une antenne géante et produit une image détaillée du sol. Mais un seul vol ne dit rien de la hauteur des objets.
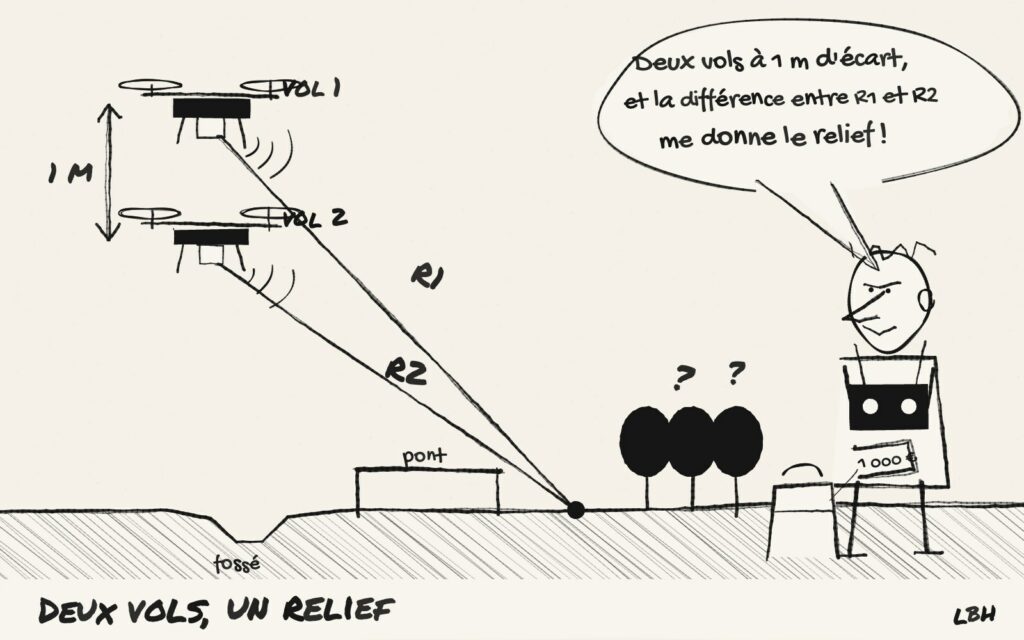
D’où l’astuce : survoler la même zone deux fois, à 1 m d’écart en altitude. Pour chaque point du sol, la distance au radar n’est pas tout à fait la même entre les deux vols, et cette différence dépend du relief. Le radar ne la mesure pas directement : il mesure le décalage de phase de l’onde, qui fait un tour complet à chaque demi-longueur d’onde. Vers 6 GHz, la fréquence de son radar, cela correspond à 2,5 cm : de quoi détecter des écarts de distance de l’ordre du millimètre. Seule contrainte, la phase ne se lit qu’à un tour près ; il faut la « dérouler » en supposant un sol assez régulier.
Ce qu’il a fallu changer
- Un GPS RTK : un module acheté 144 € sur AliExpress, plus une station de base à 180 €. La position du drone passe d’environ 1 m de précision à environ 2 cm.
- Un correctif pour ArduPilot, le logiciel de vol libre : l’enregistrement des données GPS brutes ne gardait que 32 mesures de satellites et oubliait la bande de fréquence. Henrik Forstén a proposé la correction au projet.
- Un nouvel algorithme d’estimation du mouvement résiduel, qui recale le second vol sur le premier au millimètre.
L’effet se lit dans la cohérence, l’indice de 0 à 1 qui dit si les deux images se correspondent. Sans correction : 0,21 en moyenne. Avec autofocus : 0,30. Avec son algorithme en plus : 0,45 sur toute l’image, et plus de 0,9 sur le sol nu proche du drone.
Le résultat, et ses limites
Comparée à une carte lidar officielle de la zone, la carte radar concorde très bien. Les écarts les plus nets tombent là où le terrain a changé depuis le relevé lidar, vieux de quelques années : un fossé, un pont, une route légèrement surélevée. L’auteur liste aussi ce qui résiste : la forêt, dont l’écho change d’un vol à l’autre, les zones d’ombre, les routes lisses qui renvoient peu, et le pont, que le radar confond avec le sol en dessous. Avec seulement 1 m d’écart entre les deux vols, les zones lointaines restent bruitées.
Le matériel n’est pas à vendre. Le code de traitement, lui, est libre : il est publié sous licence MIT dans la bibliothèque torchbp.
En bref
- Un radar SAR fait maison vole sur un petit drone, pour environ 1 000 € de matériel.
- Deux vols à 1 m d’écart d’altitude suffisent à calculer le relief.
- GPS RTK, correctif ArduPilot et nouvel algorithme rendent la mesure possible.
- Code de traitement libre, sous licence MIT.
Sources : Henrik Forstén, billet du 14 septembre 2026, billet de février 2025, torchbp, correctif ArduPilot.
Le Bien Heureux · Rédaction Capibara · Mardi 29 septembre 2026